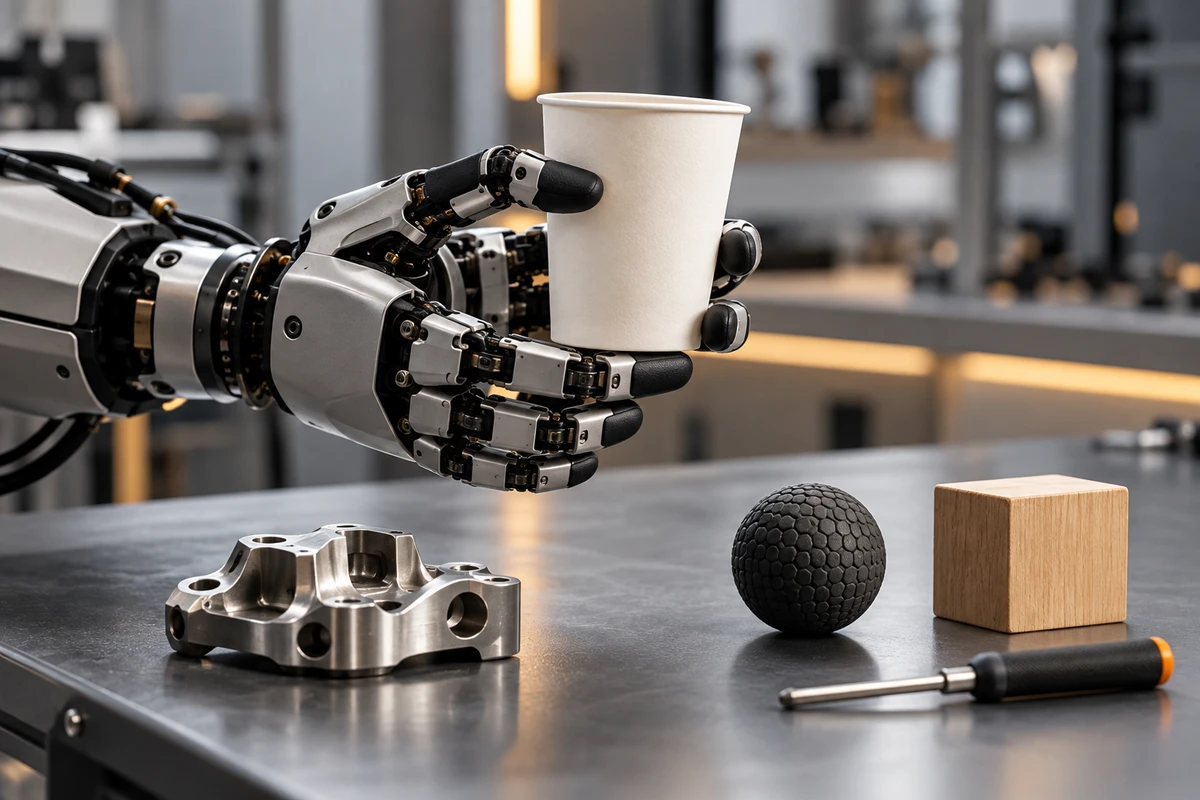
一个鸡蛋、一次成功抓取、三秒慢动作,几乎成了灵巧手产品视频的固定开场。它确实能迅速建立“动作细腻”的印象,但采购方很快会追问:换成表面更滑的金属件、重心偏移的工具、容易变形的纸杯,手还能怎样调整?如果第一次接触位置不理想,是重新抓取、在手中调整,还是直接掉落?
所以,机器人灵巧手产品视频的起点不应是“找一个最吸睛的物体”,而是先做对象矩阵。每个物体负责暴露一种不同的抓取难点,再用连续镜头保留接近、接触、力调整、在手重定向和任务结束。鸡蛋可以留在主片里,但它只是矩阵的一格,不能替整只手发言。
先把“会抓”拆成几个不同问题
NIST 的机器人抓取性能研究把抓取周期、抓取效率、手指力量、抓取力量、在手操作、滑移阻力、触觉灵敏度和力跟踪分开描述。这一点对制作团队很有价值:一个“成功拿起”的镜头,不可能同时证明速度、力量、轻柔、抗滑和在手重定向。
开拍前,产品与市场团队应先选出本片真正要说明的两到三项能力。例如:
- 把软纸杯拿起且不压瘪,重点是接触与力调整;
- 把偏心工具从桌面拿起并转到使用姿态,重点是重心与在手重定向;
- 从杂乱盒中拿出不同形状的零件,重点是初始姿态变化与抓取策略切换;
- 在轻微扰动后仍保持物体,重点是滑移检测或抗扰动能力。
这些能力可以出现在同一支片里,但不要把它们压成一句“灵巧抓取”。主片负责让人记住差异,连续功能段负责让人看懂动作,技术附件负责写清对象、初始姿态、控制方式和允许公开的状态数据。
用对象矩阵选道具,而不是按“看起来难”选道具
道具最好覆盖四类变化,而不是把鸡蛋、番茄、草莓都归为“脆弱物体”。
| 对象类别 | 拍摄要回答的问题 |
|---|---|
| 刚性、规则 | 手能否稳定建立基准抓取,并完成可重复的姿态变化 |
| 刚性、不规则或重心偏移 | 手如何重新分配手指接触,避免抓住却无法完成下一步 |
| 柔软、易变形 | 抓取后物体形变是否受控,是否需要降低接触力或改变接触面积 |
| 低摩擦、易滑或表面不确定 | 手是否出现微调、再抓取或滑移后的恢复动作 |
对象矩阵还要记录尺寸、质量、表面材料、重心、初始姿态和最终任务。只写“抓起一只杯子”不够:空纸杯与装水的纸杯,竖放与侧倒,拿起与倒水,对手的要求完全不同。对象越有戏剧性,越需要把条件写清,否则观众只会记住道具,不会理解产品能力。
Renesas 的灵巧手官方演示就把对象差异放在同一条叙事里:系统识别不同对象,按手指调整抓力,并展示从实心果蔬到纸杯、鸡蛋等脆弱物体的处理。这个案例不能替其他产品证明性能,但它说明了一种有效的内容组织方式:对象不是装饰,而是用来触发不同控制问题。
一次抓取至少保留四段连续动作
灵巧手的价值经常发生在“抓住之前”和“抓住以后”。如果镜头只留下手指闭合的一瞬,真正有信息量的接触变化会被剪掉。
接近
保留手掌姿态、手指预成形与对象之间的关系。手是在最后一刻才改变姿态,还是从较远处就根据对象几何开始准备?如果使用外部视觉,画面要让观众看见相机、对象与手的空间关系,而不是只叠一个无法核对的识别框。
首次接触
用侧面或微距看清是哪根手指先接触、接触点是否改变、物体是否移动。不要为了画面漂亮把手指和物体完全遮在正面。对半透明、反光或柔软物体,接触边缘与形变通常比机械结构特写更有解释力。
力调整与接触切换
有些系统会在初次接触后重新分配手指或改变握力。此时主镜头要保留对象是否滑动、旋转或被压缩,技术版可以加入经产品团队批准的触觉、关节或力状态。Shadow Dexterous Hand 的技术规格显示,其指尖可配置压力触觉传感,系统也可访问关节位置、力与其他内部数据。引用这些资料的目的不是暗示所有灵巧手都有相同传感器,而是提醒制作团队:只有产品真实输出且含义经过确认的数据,才适合进入画面。
任务完成
拿起并不等于完成。若产品要展示在手操作,就让镜头继续到旋转、换面、按压、插入或递交的终点。OpenAI 的 Dactyl 研究把任务定义为在手中重新定向方块或棱柱,并指出视觉遮挡、摩擦与滑移等物理因素会让操作变得困难。这也提醒我们:一个漂亮的“抓起”镜头不能代替后续控制。
触觉数据可以解释动作,但不能替动作背书
当物体被手指遮住,外部相机很难判断接触是否稳定。NIST 也指出,抓取时外部视觉常被遮挡,对象姿态估计对于在手操作与手臂协同很重要。影片可以利用触觉、力、关节位置或对象姿态数据补充解释,但必须先解决三个问题:数据来自真实运行还是离线回放;时间是否与画面同步;数值到底代表什么。
最稳妥的呈现方式通常不是一张满屏曲线,而是少量经过批准的状态:首次接触、滑移趋势、握力调整、稳定持握。若只能获得后期制作的示意动画,就明确标成解释图,不把它包装成产品实时输出。
同样,触觉并非所有任务的必要条件。Dactyl 的公开研究就说明,那一套对象重定向系统虽然使用带触觉传感器的手,却没有把触觉数据作为策略输入。视频应讲清本产品在这条任务里实际用了什么,而不是把“有传感器”自动剪成“本次成功由它实现”。
失败镜头不是花絮,而是对象矩阵的一部分
灵巧手常见的失败并不只有掉落。还包括接触点偏移、物体被推出工作区、握得过紧导致形变、握得过松出现滑移、抓住后无法完成下一步,以及调整过程中超出关节或控制范围。
每类对象至少保留一条真实失败或恢复段,并在内部镜头日志里写清:
- 失败发生在接近、接触、抬起还是在手操作阶段;
- 系统是否检测到异常;
- 是自动松开重抓、在手微调,还是由人工复位;
- 恢复是否改变了对象位置、程序、控制方式或相机条件;
- 这条素材适合主片、技术版、幕后还是只保留在验收记录中。
失败不一定要出现在品牌主片,但恢复能力若是产品主张,就不能只用字幕说“自适应”。保留一次连续恢复,比把三次不同运行拼成一次完美动作更有说服力。如果项目要表达成功率或跨对象泛化,则需要由研发或测试团队定义样本、次数和通过标准;制作团队不能用十几条拍摄素材代替统计结论。
三种交付物分别承担不同任务
第一份是 30 至 60 秒的品牌主片:从对象差异出发,突出抓取方式随任务变化,不堆参数,也不假装所有对象都在同一条件下完成。
第二份是连续功能段:每个关键对象保留一条从接近到任务完成的未跳切或少跳切版本,附上对象、初始姿态、控制方式和是否人工介入。它适合销售会议、媒体资料和技术客户继续追问。
第三份是对象与镜头日志:记录样机、软件、末端配置、对象条件、素材文件、失败与恢复。它未必公开,却能让后续剪辑、多语言版本和下一轮拍摄保持同一口径。
如果项目还需要把灵巧手放进完整机器人任务,可参考 ONCE 关于《人形机器人宣传片拍摄:别只留最成功的那一遍》的三轮素材方法;若要说明灵巧手如何与产线、视觉和上下游协作,可继续阅读《工业机器人视频制作:机器人最快一拍,不等于整线节拍》。本篇只解决更小、更具体的问题:用什么对象、怎样看见接触、以及失败后发生什么。
开拍前,把“拍一条灵巧手抓鸡蛋”改成一张对象矩阵和四段动作表,制作团队才知道该保留什么,产品团队也知道每条镜头能说到哪里。
如果你正在准备灵巧手、机器人末端执行器或具身智能产品的视频,可把允许公开的对象范围、控制方式、传感器状态和必须展示的三项任务交给 ONCE,预约一次机器人或低空产品视频评估。我们会先完成对象矩阵和连续镜头设计,再决定哪些画面进入主片、功能段和技术附件。