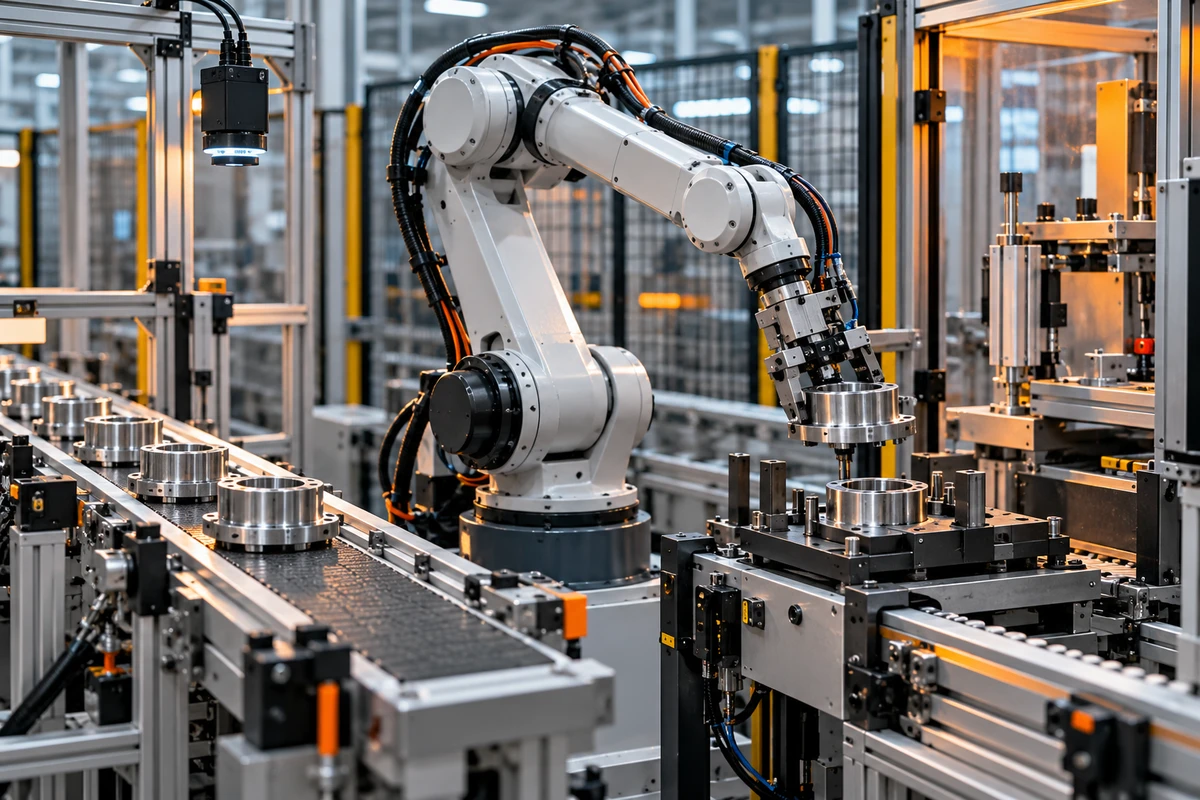
一条工业机器人视频里,机械臂在 1 秒内完成抓取和放置,并不等于这条产线每秒都能产出一个合格件。整线节拍还包括工件到位、视觉确认、安全互锁、夹具动作、上下游放行、异常等待和回到就绪位。只拍最快的动作,会让画面很有力量,却把采购方真正要判断的产线协作藏掉了。
更有效的工业机器人视频制作方法,是把同一循环拆成三条同步时间线:机器人动作、工件流转、控制交接。三条线在一条连续主镜头里对齐,再用特写解释精度、负载和换型条件。这样,影片既能做出速度感,也能回答“这个速度在什么条件下成立”。
先分清:本体周期、工位周期与整线节拍
本体周期是机器人完成一组规定动作所需的时间;工位周期还会加入夹具、视觉、工艺和安全条件;整线节拍则取决于上游供料、当前工位和下游接收中最慢的环节。它们可以接近,但不能默认相等。
DENSO WAVE 的 HSR 技术说明特意把“每分钟完成多少循环”与瞬时最高速度区分开,并说明振动控制、连续运行和与输送线同步都会影响现场效率。Yamaha 的控制器说明也指出,加减速度设置过高会影响机器寿命,过低则会降低节拍,并且这些设置会随负载变化。两份资料都不替任何具体项目给出结论,却提醒制作团队:最高速度是一个镜头,连续产出是另一项命题。
所以,开机前不要只向工程团队要“最快能跑多快”。还要问:测的是单次动作、连续循环还是整线产出?负载和末端工具是什么?等待信号是否被计入?这个循环是否包含不良品和复位?
三条时间线怎样同步拍
三条时间线不是三套互不相干的分镜,而是同一循环的三个读法。
| 时间线 | 必须看见什么 | 适合的镜头 |
|---|---|---|
| 机器人动作线 | 收到启动、接近、抓取、搬运、加工或放置、返回就绪 | 一条不中断的广角主镜头,加末端工具特写 |
| 工件流转线 | 上游到位、定位、被抓取、被释放、进入下一工位 | 侧面或俯视关系镜头,保留工件从进入到离开 |
| 控制交接线 | 上游 Ready、安全条件、视觉结果、机器人完成、下游接受 | 控制面板或状态灯局部画面;公开版本只展示获批字段 |
主镜头要先保证循环完整,再补“漂亮动作”。如果一个镜头在夹爪合拢时切到产品特写,随后又从下游接上,观众看见了结果,却不知道中间有没有等待、重试或人工处理。更稳妥的办法是保留一条可读的连续母镜头,再从同一运行条件中取得近景。传播版可以快切,技术版和销售版保留连续段。
控制交接不一定要把 PLC 程序、客户数据或保密界面直接拍进片中。可以由产品团队先定义公开字段,例如“工件到位”“视觉通过”“下游允许进入”。如果现场界面不能公开,就在后期用经过审批的简化状态卡,但要标明这是解释性图形,不伪装成实时系统画面。
精度不是一个靠慢动作就能证明的词
精度、重复定位和路径性能经常在文案里被混成“精准”。ISO 9283 是操纵型工业机器人的性能指标与相关测试方法标准,覆盖机器人性能如何定义和测试;它在 2021 年复审确认后仍为现行版本。品牌视频可以引用经过批准的产品规格,却不应把一次漂亮落位直接剪成测试结论。
要让精度变得可看,先确认这条片到底要展示什么:
- 若主张重复定位,就保留多次到达同一工装或测量点的结果,并说明测量条件;
- 若主张路径稳定,就拍连续轨迹、工艺结果或检具输出,而不只拍终点;
- 若主张装配质量,就把合格判定、扭矩、视觉或尺寸结果与对应工件绑定;
- 若只做品牌表达,就使用“稳定动作”“紧凑路径”等不越过证据的描述。
镜头里最好同时存在参照物和结果。一个吸睛的微距可以解释夹爪如何接触工件,但真正支持结论的,可能是工装基准、测量输出、首件确认或连续合格件。二者不必塞进同一个画面,却应在同一条叙事链上。
负载要把末端工具、线缆和工作半径一起算进去
“负载 5 kg”如果只让演员举起一件 5 kg 工件,往往会遗漏夹具、吸盘、快换盘、传感器和随动线缆。实际运动中的总质量、惯量、姿态和工作半径都会改变可用的加减速度与循环时间。
因此,周期字幕旁至少应保留一张条件卡:机器人型号、末端工具、工件、总负载、关键工作半径、动作是否连续,以及周期从哪个信号开始、到哪个信号结束。厂商资料中的周期数字也应与它的测试负载和动作条件绑定,而不是单独摘出来当作整线承诺。
拍摄现场可把负载信息做成两层:主片只显示买家需要理解的总条件,技术附件再记录夹具和工件构成、姿态与程序版本。这样不会让主片变成参数墙,也不会让销售团队在客户追问时只能回忆片场口径。
上下游交接才是产线协作真正发生的地方
工业机械臂很少独立完成商业任务。它通常要等待输送线、视觉、机床、夹具、包装或仓储系统。Oriental Motor 的工业机器人与输送线演示中,夹爪成功抓取会输出确认信号;如果预期信号没有出现,程序就停止。这类信号并不华丽,却正是“协作”是否成立的关键。
影片不需要穷举全部 I/O,但应保留至少一次完整交接:上游送来工件,当前工位确认条件,机器人完成动作,下游接受并继续。若输送线不停,需说明机器人是否使用跟踪功能;DENSO WAVE 对输送线跟踪的描述就是机器人随输送线运动协同工作,而不是假设工件每次都静止在同一点。
当某个等待是正常工艺节拍,就不要在剪辑里把它当故障删掉;当等待来自现场调试、临时停机或错误配置,也不要让它代表稳定运行。最实用的办法,是在拍摄记录里把每段等待标成“设计等待”“上游等待”“异常等待”或“人为停机”,再决定它进入主片、证据版还是完全不使用。
多品种产线,还要补一段换型与复位
如果买家在意柔性生产,只拍同一产品反复通过并不够。需要补一段从产品 A 到产品 B 的变化:选择配方、换末端工具或夹具、调整视觉或工装、执行安全确认、运行首件并得到放行。换型时间不一定要放进 60 秒主片,但应成为单独的销售素材或验收段。
这也能避免一种常见误解:机器人本体可以快速调用新程序,不等于整条线已经完成换型。上料方式、治具、检测、包装和追溯系统都可能有自己的准备时间。把这些依赖画出来,反而更能帮助采购方判断方案适不适合自己的品类结构。
实拍、CGI 与混合制作怎样选
真实节拍、等待、上下游交接和工件结果,应优先来自真实设备与已锁定版本。CGI 更适合解释机罩内部、不可进入的相机位置、运动范围、末端结构和信号关系;AIGC 可用于气氛板、前期分镜或概念转场,不应生成产品性能证据。
同类海外制作案例常用 CAD 动画把单个关节、内部结构和整机工作单元拆开讲,这在设备未完工或现场无法布机时很有效。但一旦影片要主张真实产出,就需要回到实拍的连续循环和条件记录。更稳妥的混合方案是:CGI 解释“为什么这样运动”,实拍回答“在这套条件下它确实这样运行”。
若还要规划工厂空间、人员和设备关系,可参考 ONCE 的《生产线视频拍摄:用六个关键时刻讲清设备与产线协作》;若项目面向海外采购,也可以同时检查《海外客户看工厂视频时,真正想确认的不是厂房有多大》中的供应链信息需求。
发布前,用六个问题验收
- 片中的周期是本体动作、工位循环还是整线节拍?
- 字幕是否写清负载、末端工具、工作半径与起止信号?
- 是否保留了一条没有跳切的完整循环?
- 精度文案对应的是规格、测量结果,还是仅作视觉表达?
- 上游到位、当前工位完成和下游接收是否在同一逻辑链上?
- 多品种场景是否交代换型、复位与首件确认?
如果这六个问题里有两个答不出来,先不要急着加字幕或速度线,应该回到镜头表补条件。工业机器人视频最有价值的不是让一段动作看起来更快,而是让买家看懂:速度从哪里开始,在哪里被等待打断,最终如何变成可持续的产线输出。
如果你正在准备工业机器人、机械臂、机器视觉或自动化工作站的产品视频,可把设备型号、工艺流程、上下游接口、允许公开的参数和必须证明的三项能力交给 ONCE。我们会先把三条时间线和条件卡写清,再决定哪些段落实拍、哪些用 CGI 解释、哪些只适合留在技术附件。