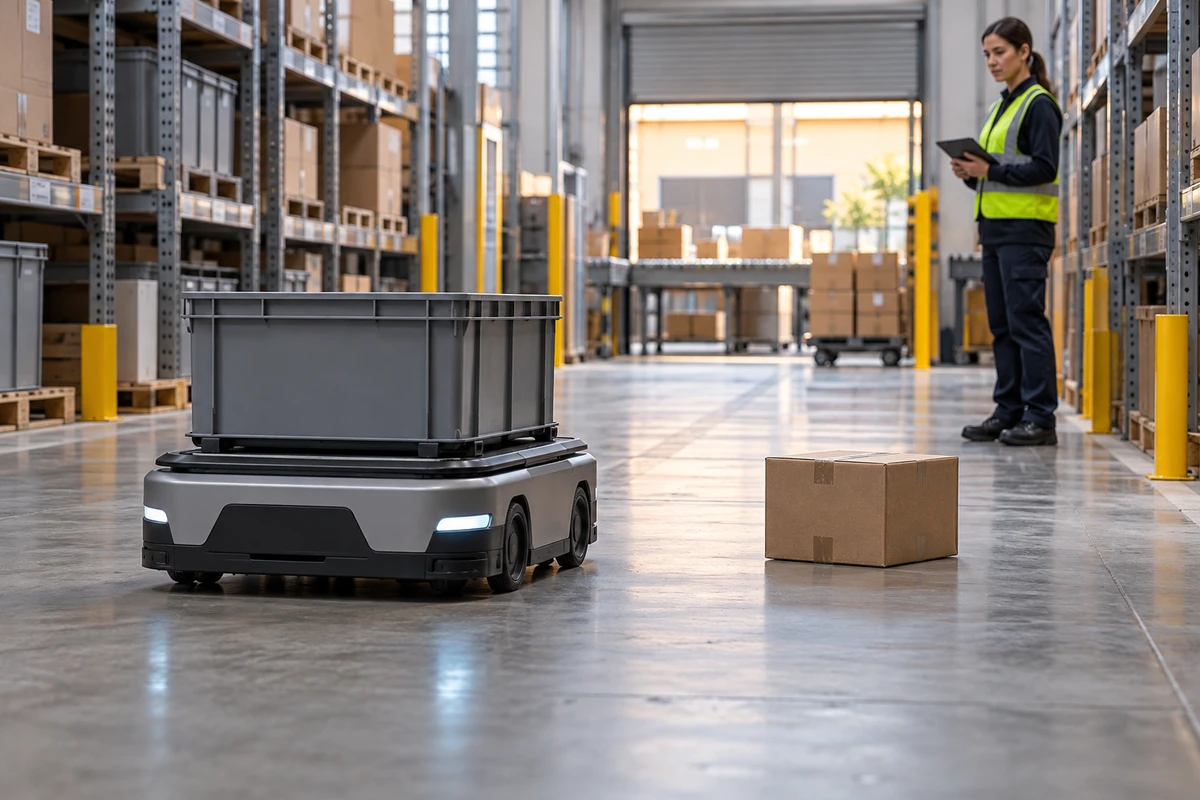
机器人产品宣传片里,一台自主移动机器人沿仓库通道平稳前进、转弯、避开纸箱,再准确停进工位,画面当然好看。但这条镜头最多证明:这台机器在这一次、这条路线和这组现场条件下完成了任务。它不能自动证明机器人能理解所有障碍、在任何仓库自主决策,更不能证明长期吞吐、安全等级或投入回报。
要把“机械动作很顺”拍成“产品能力说得清”,开机前应先把主张分成三层:机器人做了什么,系统为什么改变动作,业务流程因此完成了什么。三层可以剪进同一条片,但需要不同的镜头和批准依据。
顺滑跟拍只证明动作连续,不等于自主能力成立
低机位跟拍很适合建立速度、尺度与机械质感。问题是,相机和机器人沿同一方向移动时,观众很难判断路线是不是预先清空、障碍是不是固定道具、转弯是按既定路径执行,还是系统刚刚作出了新判断。
因此,第一条拍摄原则不是“少用运镜”,而是别让一条运镜承担超过它能证明的结论。跟拍可以负责品牌节奏;一条不随机器人移动的连续广角,则负责保留起点、通道、临时障碍、人员位置与终点。两条镜头说的是同一任务,却回答不同问题。
NIST 在 2024 年更新的移动机器人研究页面,把自主移动机器人能力放进具体运行环境和参数中讨论,包括定位扰动、静态与动态载荷、多车协作、导航、停靠、物体检测与防护。2022 年的小型障碍物研究也指出,避障表现会随机器人规格、障碍物尺寸和环境条件变化。对广告拍摄的启发很直接:不要用一次成功绕行动作,概括产品没有测试过的条件。
如果本片只想表达“机器人可以在批准场景中完成一次搬运”,干净路线已经足够;如果文案要写“自主避障”“动态改道”或“与人员协同”,就必须增加能够看见环境变化和系统反应的镜头。
把一项任务拆成动作、决策与结果三层
下面以一台假设的仓储 AMR 为例:它从收货区接收一箱零件,穿过共享通道,送到装配工位。这个示例只用于说明制作方法,不是 ONCE 客户案例,也不代表任何真实型号具备文中能力。
动作层:机器实际完成了什么
动作层包括启动、直行、转弯、减速、停靠、顶升或卸载。这里要拍清机器人与货箱的真实关系:货箱是否预先放好,载具有没有锁定,停靠完成由什么可见状态确认。轮组、传感器、顶升结构和状态灯的特写可以增强理解,但不能替代完整动作。
动作层适合回答“它会不会做”,不适合单独回答“它为什么这样做”。即使轨迹非常准确,也可能来自事先编排或地面标记;若影片没有展示任务输入和环境变化,就不要让旁白把它升级成实时智能决策。
决策层:什么变化触发了系统反应
决策层需要把输入与反应放进同一条时间线。一个经过批准的纸箱被放到路线中,机器人是减速、停止、等待、重新规划,还是请求人工处理?屏幕地图、调度界面或事件日志可以帮助解释,但必须来自这次批准的系统版本,并与实物动作拥有共同的时间参考。
最有用的画面通常不是“障碍突然出现”的戏剧特写,而是连续广角、界面记录与机器人状态三者能够互相核对。若障碍位置、尺寸或进入方式超出产品团队批准的演示条件,就不为了一条更刺激的画面临时试探设备。
结果层:业务任务真的完成了吗
机器人到达终点,不等于搬运任务已经完成。结果可能还包括货箱身份被确认、工位接收成功、调度任务关闭、人员能够安全取料,或者下一项工序被触发。结果层要选择一个观众可见、品牌可批准的完成判据,而不是只让旁白宣布“效率提升”。
一次演示也不能直接证明长期吞吐、稳定性或投资回报。这些结论若要进入成片,需要与品牌已有的测试、客户批准数据及适用条件一致。面向美国传播时,FTC 的广告证据原则要求客观的明示与暗示主张在发布前有合理依据;画面制造出的印象同样需要审查。
同一项搬运任务,建议拍四次而不是重复十条漂亮 take
重复拍十次同样的干净路线,通常只会增加可剪素材,不会增加能力信息。更有效的安排,是让同一任务承担四种不同的观察目的。
- 基准任务:环境保持批准状态,完整记录接单、取货、行驶、停靠和交付。先拿到一条不中断的母镜,再补品牌化运动镜头。
- 受控变化:只改变一个变量,例如在批准位置放入规定尺寸的静态障碍。其他载荷、路线、光线和系统版本保持不变,观察机器人真实反应。
- 恢复与交接:拍清障碍解除、任务继续、人工确认或安全停止后的复位。若产品并不支持自动恢复,就诚实展示其批准的人工流程,不用剪辑制造“自行恢复”。
- 系统视图:单独记录任务下发、地图或调度状态、事件时间和最终完成标记。它不一定全部进入主片,但会成为后期同步和技术审片的重要依据。
现场应给四次任务使用同一个任务编号,并记录样机、软件版本、载荷、路线、障碍条件、操作人、起止时间和可公开范围。这样后期不会把 A 次任务的界面、B 次任务的停靠和 C 次任务的提示音拼成一个并不存在的“完美运行”。
这套方法与既有的机器人产品片可信拍法并不重复:前文解决“先定义失败条件”;这里进一步解决同一项仓储任务怎样分四次拍摄、怎样把三层主张分别验收。需要管理起始状态、反馈和复位时,也可配合智能硬件状态链镜头卡使用。
人机协作和故障恢复,什么时候必须补拍
如果成片出现人员与机器人共享通道、交叉走位或近距离取放,就不能只把人物当作尺度参照。OSHA 当前的仓储安全资料提醒,自动化设备若未正确整合,可能带来碰撞、夹挤等风险;员工也需要了解与工业机器人共同工作时的特有危险。2026 年 4 月发布的 ANSI/A3 R15.08-3 则把风险评估、运行环境变化管理和全生命周期安全列为工业移动机器人应用的重要主题。
这些资料不是宣传片的认证结论,但会改变制片安排:人员路线、机器人速度、障碍设置、急停负责人、隔离区域和重置流程,都应由品牌、集成方或现场安全负责人批准。摄影机为了构图移动标线、挡住传感器或临时让演员进入运行路径,都不属于正常的创意调整。
以下情况通常值得补拍恢复或协作镜头:
- 文案明确提到动态避障、人机协同、自动恢复或无人值守;
- 购买方需要判断异常发生后任务会停止、重试、改道还是转人工;
- 机器人只完成了移动,业务交付还依赖工位、输送线、门禁或调度系统;
- 正式应用环境与演示场地在地面、通道宽度、光线、载荷或人员流动上存在明显差异。
反过来,如果影片只是新品发布时的结构主视觉,且不承担安全、性能或智能能力主张,就没有必要把所有异常都塞进主片。可以另外保留销售演示版或技术证据版,让品牌片保持节奏。
后期和 AIGC 可以解释场景,不能替机器人补出决策
界面合成可以让地图和任务状态更清楚;三维动画可以解释传感器覆盖或搬运路径;AIGC 可以预演仓库美术、扩展不承担功能事实的远景。但它们不能增加现实中没有出现的障碍反应、删除真实的人工介入,或把受控路线改造成繁忙仓库里的自主运行。
IAB 在 2026 年 8 月发布的 AI Transparency & Disclosure Framework V2 采用风险与重要性导向,讨论广告和营销内容中何时、怎样披露 AI 参与。它不是全球统一法律;对本项目更实用的做法是建立素材标记:实机连续拍摄、品牌批准界面、后期解释图形、生成环境分别记录。若某次生成或合成会改变观众对产品能力的理解,就应重新判断是否适合使用和披露。
声音也需要同样谨慎。真实电机声、提示音与现场环境声先分轨保存;后期增强可以服务节奏,但不能让产品听起来比批准版本更安静、更迅速或拥有不存在的警报。
一张可以直接用于脚本和终审的主张对照表
| 成片想表达的主张 | 开机前必须准备的画面与批准依据 |
|---|---|
| 在指定场景完成搬运 | 完整基准任务、载荷与路线条件、可见完成判据 |
| 对静态障碍作出反应 | 批准的障碍类型和位置、连续广角、真实减速/停止/改道结果 |
| 根据调度任务运行 | 任务下发界面、任务编号、实物动作与系统完成状态的同步参考 |
| 与人员共享工作区域 | 经批准的人物走位、现场安全安排、机器人真实反应;不能仅靠人物入镜暗示安全 |
| 异常后恢复任务 | 真实异常状态、恢复触发、人工或自动步骤、恢复后的完成判据 |
| 提升吞吐或效率 | 品牌已有且可公开的测量口径、基线、期间、条件与批准文案;单次演示不够 |
终审时先关掉旁白,只看画面能否区分动作、决策与结果;再对照现场记录确认同一任务的界面、声音和实物没有被跨 take 错配;最后逐项检查强烈形容词、数字和安全暗示是否有批准依据。只要其中一层只能靠想象补齐,就应降低表述、补拍或改成明确的示意。
一支好的机器人产品宣传片不必像测试报告,却应该让创意建立在真实能力之上。准备项目时,可通过 ONCE 的产品视频制作方案提交机器人型号、目标买家、应用现场、计划主张、样机与软件状态、发布渠道和时间节点。我们会先把动作、决策和结果拆成可拍、可同步、可验收的镜头,再讨论主片、销售演示和短版素材如何共用一次制作。