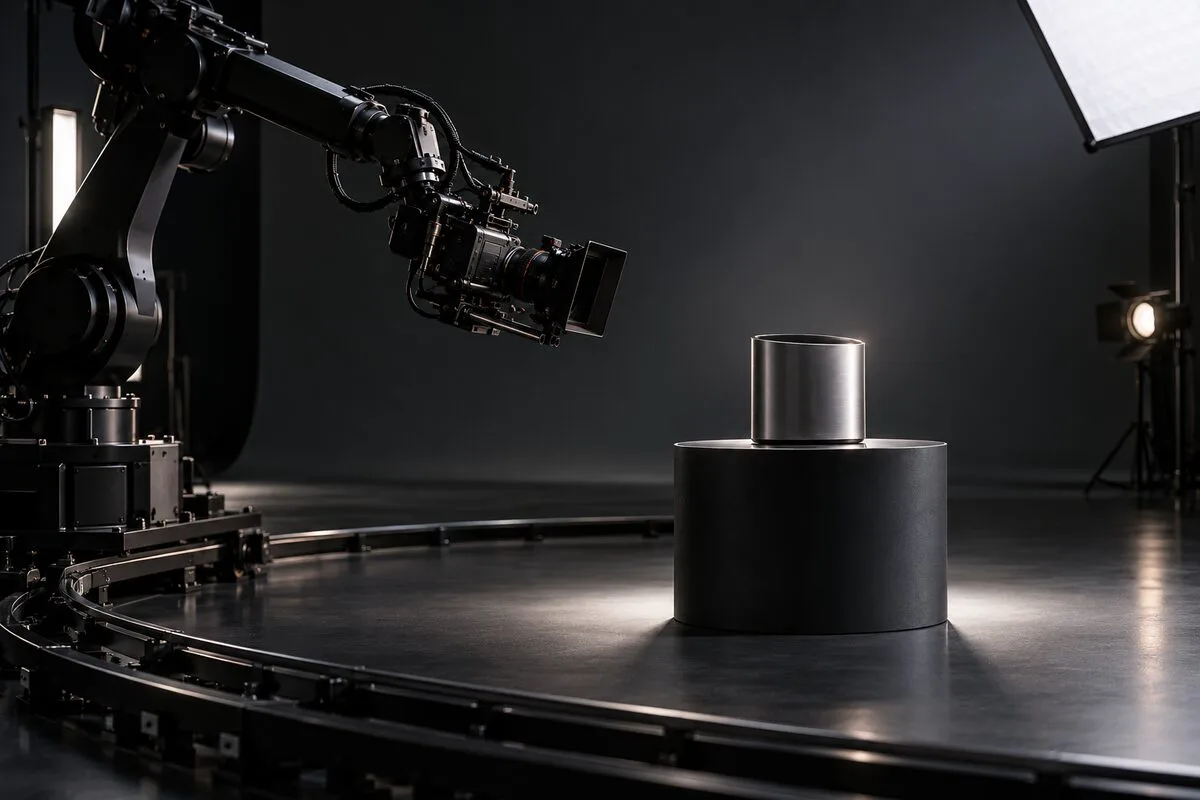
产品片预算里,机械臂往往是最醒目的设备项,也最容易被误判。有人把它当成“高级感”的保证,于是每个推拉摇移都交给机械臂;也有人看到设备、技师和预演成本,干脆全部改用滑轨或手持。两种做法都忽略了真正的问题:这个镜头的价值,是否来自机械臂独有的速度、停点、重复性和多轴协同?
机械臂产品广告片拍摄不应从“租不租设备”开始,而应从镜头拆分开始。先保留三类没有机械臂就很难稳定完成的镜头,再把普通直线运动、自然跟随和单纯转台展示交给更合适的设备。这样既能把预算集中在画面差异最大的地方,也能让现场安全和调度更可控。
第一类:高速运动后必须精确停在产品信息点
第一类值得使用机械臂的镜头,是高速靠近、绕行或穿越之后,镜头必须在一个很小的窗口内停稳,并准确露出产品的标识、接口、材质转折或功能动作。
这里的难点不是“速度快”,而是速度、路径和停点必须同时成立。比如镜头从产品侧后方快速掠过,在灯带点亮的一瞬间停到正面;或在包装打开时穿过前景,刚好让焦点落在内部结构。人工运镜可以带来更自然的呼吸,但每次到达位置、角度和时机都会略有差别。若画面还要与灯光、产品机构或高速摄影同步,这种差别会直接增加重拍次数。
MRMC 在官方 Bolt 资料中把精确、可重复的摄影机运动与镜头控制列为核心能力。这类能力真正有价值的地方,不是让机械臂“动得很猛”,而是让导演能把一个高速动作拆成可验证的路径、速度曲线和停点,并在确认后稳定重现。
不过,如果镜头只是从 A 点缓慢推到 B 点,途中没有狭窄穿越、精确停点或事件同步,电动滑轨通常更简单。预算判断可以问一句:慢一点、少一个轴,这个镜头的信息是否仍然完整? 如果答案是肯定的,就不必为了设备感而使用机械臂。
第二类:同一条路径要重复拍摄多次,并在后期严丝合缝
第二类是必须重复同一路径的镜头。常见场景包括:分别拍摄多层灯光后合成;让产品在同一构图中切换颜色、材质或型号;拍一条干净背景作为抠像与擦除;或者让真实产品与后期特效在固定空间关系中完成交互。
这类镜头的价值来自“每次都一样”。摄影机的位置、姿态、焦点和运动节奏越稳定,后期越容易把多次拍摄拼成一个连续动作。若路径每次都有细微漂移,合成团队就需要额外跟踪、变形和遮罩,现场省下来的设备费用可能被后期返工重新花掉。
ARRI 的 Control and Automation 官方说明强调,可在前期用数字化场景编排摄影机、镜头、灯光与配件,并在现场执行预演过的运动。对产品片而言,这意味着机械臂不是孤立的运镜工具,而是把预演、实拍和后期交付连接起来的坐标系统。
但“重复”也有层级。如果只是慢速横移两次,滑轨同样能提供足够稳定的运动;如果只是让产品换颜色,固定机位加转台可能更省事。只有当路径包含多个轴、镜头与产品动作必须同步,或者后期需要多次素材严格对齐时,机械臂的重复性才会显著改变制作效率。
第三类:摄影机、焦点和产品动作需要多轴同时配合
第三类是复合运动:摄影机绕产品转动的同时改变高度、俯仰或横滚,焦点从一个结构转到另一个结构,产品自身还可能旋转、开启或发光。单看每一个动作都不复杂,但它们必须在同一时间线上完成,画面才会像一个连续设计,而不是几个设备动作的叠加。
例如拍一只智能手表,镜头从表冠侧低位进入,绕过表带连接处,抬升到屏幕正上方,并在界面亮起时完成焦点转移。若分别用摇臂、转台和人工跟焦完成,每个岗位都要依靠口令重复配合;机械臂则可以把摄影机路径作为稳定基准,再让产品动作、灯光和焦点围绕这条基准排练。
并不是所有“环绕”都需要机械臂。产品只需匀速展示外观时,转台配合固定机位最经济;需要有轻微呼吸感和人物视角时,稳定器或人工运镜更自然;需要大范围升降但不要求完全重复时,摇臂可能更高效。设备选择应服务于镜头语言,而不是让所有镜头都长成同一种机械感。
把其余镜头交给更简单的设备
做预算时,可以把整条片的动态镜头分成四组:
- 直线、慢速、可重复的展示:优先考虑电动滑轨;
- 产品自身匀速旋转:优先考虑转台和固定机位;
- 大范围升降或有机跟随:根据空间选择摇臂、稳定器或人工运镜;
- 高速精确停点、复杂多轴和多遍合成:再交给机械臂。
这种拆分不会削弱成片质感,反而能让镜头节奏更丰富。机械臂负责最需要控制的“标志性动作”,人工或轻型设备负责呼吸、停顿和观察。若一个 60 秒产品片真正需要机械臂的只有 4 个镜头,就应先把这 4 个镜头做深,而不是为了摊薄设备费让整天拍摄都围着机械臂运行。
还要把设备切换成本算进计划。同一场景频繁更换机械臂、滑轨和转台,会消耗重新标记机位、灯光避让与安全检查的时间。更实际的排法是按设备与布光分组拍摄:先完成机械臂路径,再拍固定机位和转台素材,最后补手持或稳定器细节。
预演不是做一条好看的动画,而是提前消灭现场冲突
机械臂镜头在开机前至少要经过五步确认:镜头意图、粗略路径、镜头与机身参数、空间与载荷检查、低速排练。
先用分镜、手机预演或简化三维场景说明观众应该在什么时刻看到什么信息;再把路径落到真实场地,确认机械臂底座、摄影机、镜头、线缆、灯具、产品台和人员位置。之后才是速度曲线、焦点、灯光和产品动作的精细同步。
预演阶段必须使用最终或等效的摄影机、镜头、附件和线缆参数。更换更长的镜头、更重的机身或不同安装方向,都可能改变安全距离与路径可行性。正式速度之前,应先做低速空跑,再带摄影机排练,最后才加入产品和灯光动作。
这也是为什么机械臂镜头最好在脚本阶段就进入讨论。等到现场才决定“来一个绕产品一圈”,往往会发现镜头穿过灯位、线缆拉扯、背景露边或产品动作来不及同步。机械臂擅长重复已经设计好的动作,却不会替团队自动解决一个尚未定义清楚的镜头。
安全边界要先于创意速度
机械臂摄影不是普通滑轨的放大版。摄影机、镜头、安装件和线缆共同构成末端负载,运动路径还会受到场地障碍、人员位置和紧急停止方式影响。Universal Robots 的官方风险评估指南要求在首次通电前完成具体应用的风险评估,并把示教、故障处理、正常运行、末端工具、障碍物和保护措施纳入考虑;其安全功能资料还列出速度限制、安全平面、关节限制与力限制等控制项。
这些资料不能替代现场集成商、设备操作员和场地方的安全判断,但能提醒品牌与制片团队:安全不是开机前口头说一句“大家离远点”。每条轨迹都应明确禁入区域、低速示教方式、紧急停止责任人和正式运行条件。任何为了画面而要求人员进入运动范围、临时改变负载或绕过保护措施的做法,都不应进入拍摄计划。
最后用“替代后损失什么”决定预算
机械臂是否值得,不应看它在报价单上有多显眼,而应看替代之后会损失什么。可以在定稿前逐镜回答三个问题:
- 如果改用滑轨、转台或人工运镜,最关键的产品信息还能不能被准确看到?
- 这个镜头是否需要多次重复,并在后期严格对齐?
- 摄影机运动是否必须与焦点、灯光或产品机构在同一时间线上同步?
三个问题都是否定时,机械臂大概率不是必要项;出现一个明确肯定,可以进一步做测试;如果两个以上都成立,机械臂通常值得进入正式方案。
拍摄团队的专业,不是把最昂贵的设备装进每个项目,而是知道哪几秒画面离不开它。ONCE 的 U-STUDIO 产品摄影棚 可结合产品尺寸、镜头清单、布光与运动路径评估机械臂、滑轨、转台及人工运镜的组合。若你已有脚本或参考片,可提交四到六个关键镜头,预约看棚或获取特殊拍摄方案。